
4.1 KiB
Real2Sim Studio
一个本地优先的 3D 资产与 Genesis 仿真导出工作台。
下载 Alpha 发布包 | 90 秒介绍视频 | 45 秒竖版 | Gitea 镜像
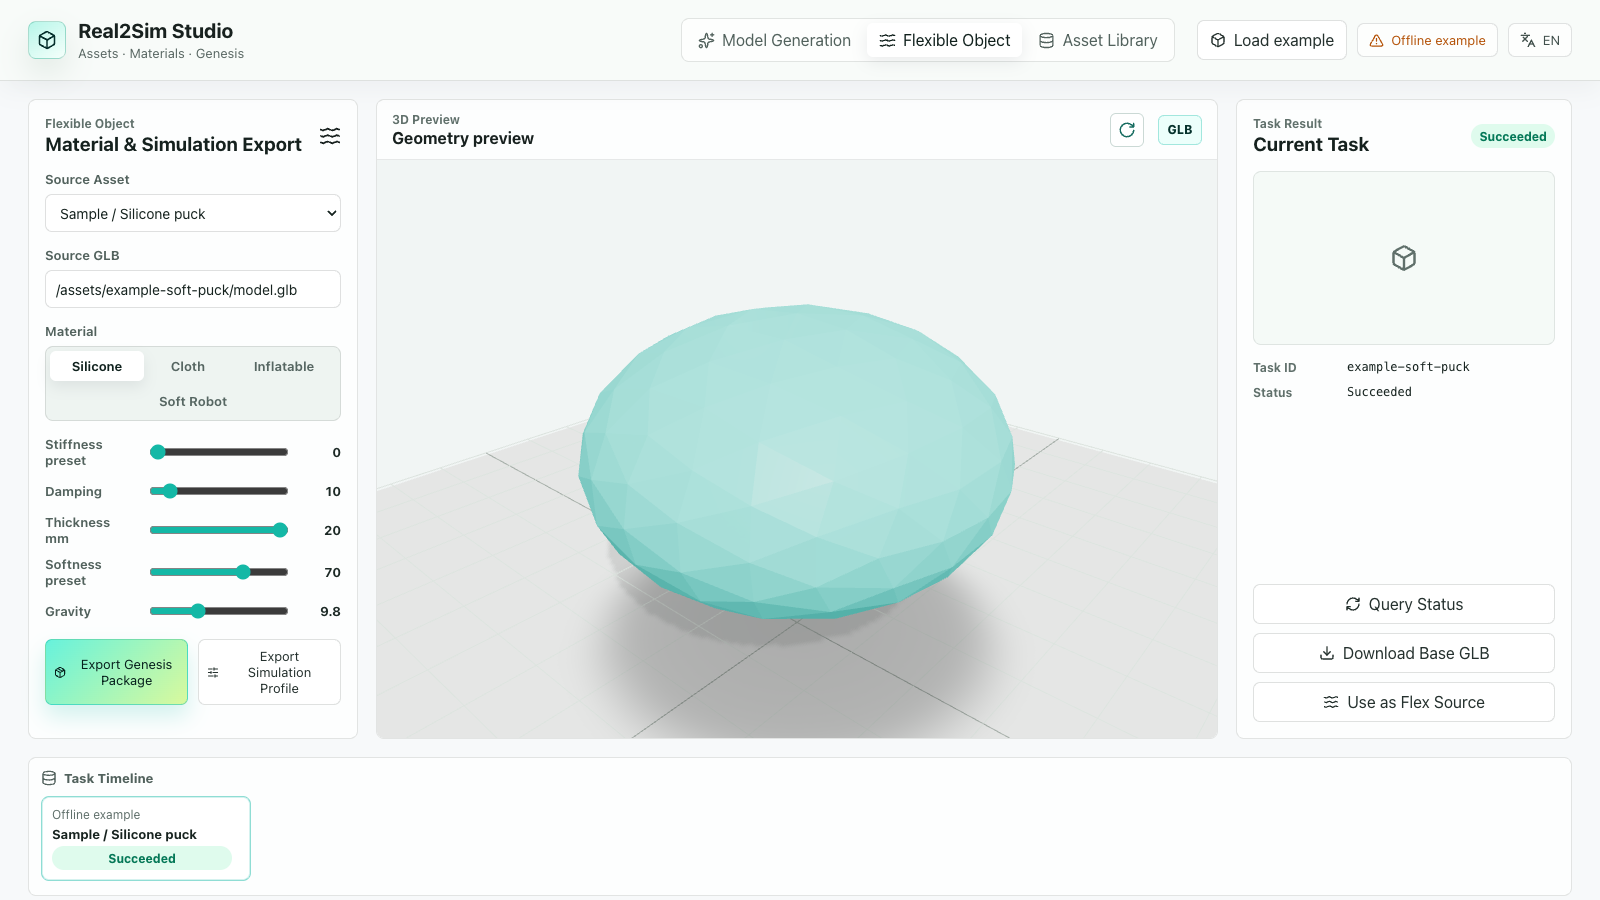
预览 GLB、配置材料预设,并导出包含网格、参数和 Python 脚本的 Genesis 场景包。内置自制样例不需要 API Key;可选接入自己的 DashScope 账号,通过 Tripo 生成 3D 资产。
无需密钥体验
需要 Node.js 22.12 或更新版本。
git clone https://github.com/eust-w/real2sim-platform.git
cd real2sim-platform
npm ci
npm run demo
打开终端打印的本地网址,点击“加载示例”,调整材料参数,再导出 Genesis 包。演示模式不读取 .env.local 中的服务密钥,禁止付费生成调用,并使用独立的 .data/demo/ 数据目录。
运行真实仿真
npm run example:export
python3.11 -m venv .venv
source .venv/bin/activate
pip install -r examples/requirements.txt
python .data/genesis-packages/example-soft-puck/genesis_scene.py --steps 800 --record
首次启动需要编译求解器。无 --record 时不请求相机,输出数值指标与轨迹;添加 --record 输出实际 Genesis 求解画面。详细环境与注意事项见示例文档。
**Alpha 安全限制:**可选 Python 依赖链中的 Pillow 存在已知漏洞,上游 MoviePy 的版本约束尚未兼容修复版本。仅在隔离环境中运行可信样例,不要处理外来模型或图片,详见审计说明。Node 审计通过不代表 Python 环境无漏洞。
已有功能
- 文本、单图、多图生成接口,可选使用用户自己的 DashScope / Tripo 服务。
- 本地任务历史、资产缓存、GLB 预览和模型下载。
- 自制且可按 MIT 许可再分发的离线样例。
- 根据当前滑杆导出材料预设、重力、网格和 Genesis 运行脚本。
- FEM 弹性体导出,以及实验性的 PBD 布料导出路径。
- 中英文界面、单元测试、后端类型检查与桌面/移动端浏览器测试。
边界与费用
浏览器是几何预览,不执行物理求解。材料参数是示意预设,不是从真实物体测得的参数。样例是程序化网格,不是扫描重建结果。布料路径没有被这个实体样例验证;充气体和软体机器人预设也不包含压力或执行器模型。
本项目不承诺任意网格都能仿真,不宣称已实现机器人训练、场景重建或经过测量的 sim-to-real 精度。生成式柔性变体是新的提示词生成,并非对原 GLB 的物理变形。
工作台代码和自制样例采用 MIT 许可。外部模型、服务及生成资产另受提供方条款约束,开源工作台不代表底层生成模型开源或生成免费。详见第三方声明。
连接生成服务时,复制 .env.example 为 .env.local 并设置自己的 Key,然后运行 npm run dev。API 默认只监听 127.0.0.1:8789;普通模式可以通过 shell 或 .env.local 的 PORT 修改端口,前端代理同步使用该值,shell 优先。演示模式不读取 dotenv 文件。本项目不是可直接公开部署的多用户服务。不要把密钥或 .data/ 提交到 Git。
开发与反馈
npm run test:run
npm run lint
npm run build
npx playwright install chromium
npm run test:e2e
npm audit