
Self-Rising Robot · RDK X5 / SG90 360°
双轴起身机器人:两只连续旋转 SG90 + 一个底板 IMU + RDK X5。从机械打印、MuJoCo动作搜索与训练,到校准网页、板端控制和实机反馈,整理为一个可复现、可继续优化的项目。
当前是研究与优化版本:v3主策略严格诊断仿真成功 55/963(5.71%),尚未实现可靠全向起身。已有实机成功包含辅助撑地;本次机械版本选择不改变已有训练结果。结果与限制
项目内容
| 目录 | 内容 | 从这里开始 |
|---|---|---|
| 3Dmodel | 加高圆角 v4+IMU 安装位模型、装配STEP、CAD源码、干涉检查 | 打印STL · 装配STEP |
| RL | MuJoCo、动作搜索、BC/PPO、权重、评测和回放 | 策略推理 · 训练说明 |
| RDK | X5接线、IMU校准网页、速度控制、自主监听 | 接线 · 运行说明 |
| docs | 完整链路、实验结果、版本来源、优化交接 | 完整pipeline · 优先优化什么 |
硬件
- RDK X5 ×1,外置于机器人。
- 360°连续旋转SG90 ×2,包含舵盘和中心锁紧螺钉。
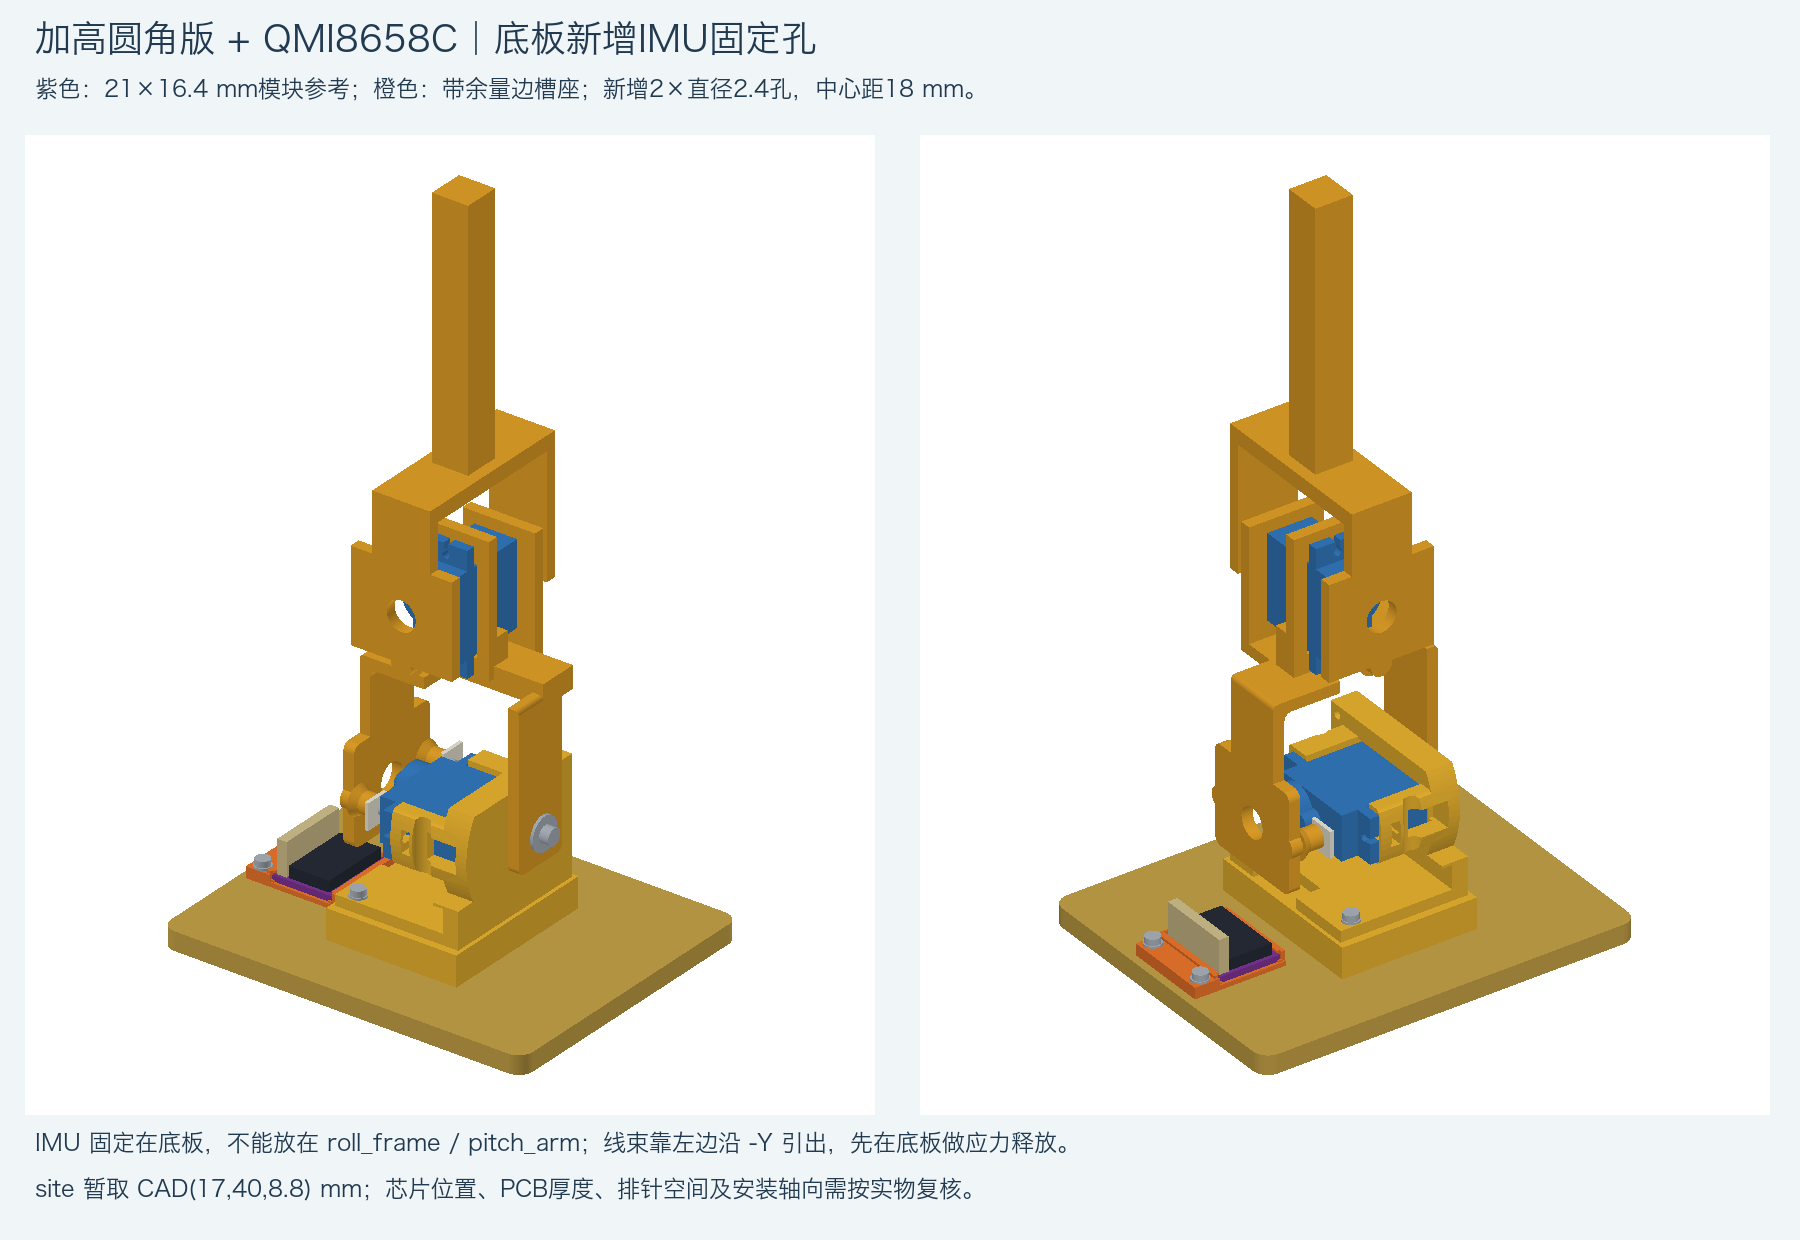
- QMI8658C IMU模块 ×1,固定在底板上。
- 底板、舵机固定座、加高下活动框、带杆上臂和 IMU 座,共五件塑料件。
- 匹配的独立舵机电源、线材与紧固件。详细清单
连续旋转SG90接收的是转速与方向。名义1500 μs表示停转,不表示回到零度;参考项目的目标角度策略不能直接用于这两只舵机。
快速开始
1. 查看结构
打开装配图、STEP和打印STL。当前机械主版本为加高圆角 v4+IMU 安装位。下活动框加高 8 mm,底板新增两个 M2 固定孔。

2. 运行策略推理
Python 3.10+,只需NumPy;此步骤不连接硬件。
python3 -m venv .venv
. .venv/bin/activate
python -m pip install numpy==2.2.6
python -B RL/infer.py --observation RL/examples/first_observation.json
输出是两个归一化速度请求,不会发出PWM。
3. 复现仿真
精确轨迹复现使用记录环境 Python 3.10.20。若上一步使用其他版本,请另建该版本环境。
python -m pip install -r requirements.txt
python3 scripts/materialize_reproduction.py --out build/v3
python3 -B build/v3/verify_package.py
OMP_NUM_THREADS=1 OPENBLAS_NUM_THREADS=1 python -B build/v3/run_demo.py \
  --sample build/v3/samples/primary_success.json --out build/success_replay
OMP_NUM_THREADS=1 OPENBLAS_NUM_THREADS=1 python -B build/v3/run_demo.py \
  --sample build/v3/samples/primary_failure.json --out build/failure_replay
原始大轨迹以gzip无损保存,恢复约需1.3 GB空间。环境与复现细节
4. 继续训练或接入实机
完整pipeline
flowchart LR
    A[3D设计与装配] --> B[传感器与电机标定]
    B --> C[仿真对齐实机]
    C --> D[搜索双轴动作]
    D --> E[教师数据 / BC / PPO]
    E --> F[冻结评测与回放]
    F --> G[X5推理与控制]
    G --> H[实机记录与失败分析]
    H --> C
演示与结果
- v3成功/失败同起点对照视频:8段仿真回放。
- 旧策略实机与仿真对照。
- 六轮实机记录与录像:JSON区分纯模型、辅助动作和限幅。
- IMU安装位置与坐标图。

参与优化
优先处理仿真与实机响应差异、不同杆位的起身动作,以及新CAD的物理模型同步。优化交接包含反例和验证要求;贡献说明说明如何提交可比较的结果。
参考
目录组织参考 homemadegarbage/SelfRisingRobot:3D模型、强化学习、实机控制各自独立说明。本项目的主控是RDK X5,动作接口为连续旋转速度请求,保留自己的结构、模型与实验记录。没有复制上游的训练效果或实机结论。